Робот для «дай пять»: Opus 5.5 спроектировал, автор собрал
Что в ролике
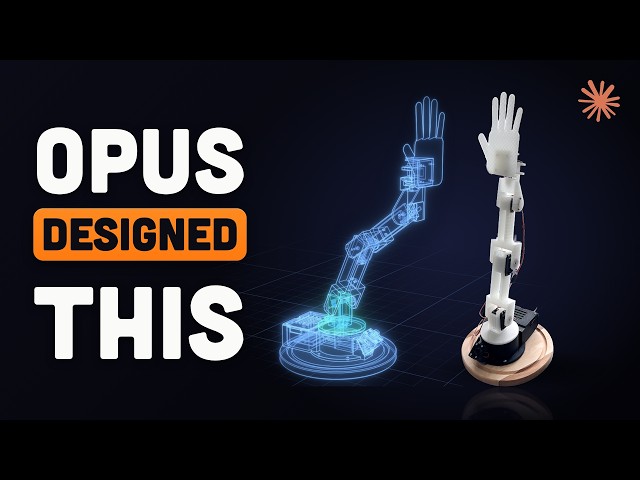
Если хочется собрать робота, но пугает 3D-проектирование, этот проект показывает, как Claude Opus 5.5 берёт на себя детали, прошивку и компьютерное зрение. Автор сделал робота Грега, который по поднятой ладони даёт «пять»: руку двигают пять сервоприводов под управлением платы ESP32-S3, а камера Seeed Xiao ESP32-S3 Sense передаёт видео по Wi-Fi на Mac. Все 3D-модели и прошивку сгенерировал Claude Code в Blender через Python-скрипты, а итерации шли так: автор печатал тестовые куски, фотографировал их и отправлял снимки обратно, если что-то не садилось. Распознавание открытой ладони работает на Mac через сервер Google MediaPipe, который после калибровки отправляет руке нужные углы суставов. Среди ошибок, которые пришлось ловить, — незаложенные в модель провода сервопривода, конфликт PWM-каналов из-за популярной библиотеки ESP32 и неверно угаданная толщина платы камеры, поэтому перед крупной печатью он проверял только карман под сервопривод. Питание всего робота — один блок 5 вольт 6 ампер, а конденсатор на 1000 микрофарад сглаживает просадки, когда несколько сервоприводов стартуют одновременно и могут сбросить плату. Для калибровки рука прошла сетку из 268 поз, а затем Claude построил регрессионную модель по 15 примерам, чтобы кисть повторяла наклон ладони; голосовые команды «ближе», «левее» и «выше» позволяют подправлять положение без перепрошивки. Итог — рабочий прототип: ладонь останавливается примерно в 3 см от руки, реакция ускорена с 1 секунды до 0,25 секунды, а поворот на 60° занимает около 0,2 секунды.
Практика
- Что получишь
- Человек увидит полный путь от идеи до рабочего робота: как сгенерировать 3D-модели в Blender, собрать питание и откалибровать руку с голосовыми поправками. Все файлы, код и список деталей можно взять из открытого репозитория и повторить проект.
- Первый шаг
- Скачать репозиторий из описания, закупить ESP32-S3, пять сервоприводов и камеру Seeed Xiao ESP32-S3 Sense, а затем начать с тестовой печати кармана под сервопривод.
- Цифры
- —268 поз — столько положений прошла рука при калибровке с широкоугольной камерой
- —1000 микрофарад — ёмкость конденсатора на линии питания, который гасит просадки при старте сервоприводов
- —0,25 секунды — задержка реакции после оптимизации вместо исходной 1 секунды
- —0,2 секунды — время поворота на 60° после утроения лимита скорости
- Честно
- Автор оставляет все файлы, код и список деталей в открытом GitHub-репозитории, ссылка в описании; платной подписки или закрытого сообщества нет, он просит лайк и подписку на канал Better Stack. Часть схем, команд и значений настроек показана на экране не целиком — для повторения нужны исходники из репозитория, а сам прототип иногда не стартует при включении и требует перезапуска.
Если слова незнакомы — 3 терминов
- PWMспособ управления сервоприводом: плата шлёт импульсы, ширина которых задаёт угол
- сервоприводмотор с обратной связью, который поворачивается на заданный угол и держит его
- регрессионная модельобученная зависимость, которая по точке на видео предсказывает углы, куда повернуть суставы
Связки из этого ролика
3 шт.- ESP32-S3 + MediaPipe
- Blender + Python
- Claude Opus 5.5 + Blender
Компоненты
8 шт.Формат: пошаговый урок · для практикующих · уверенность разметки 0.85 · источник